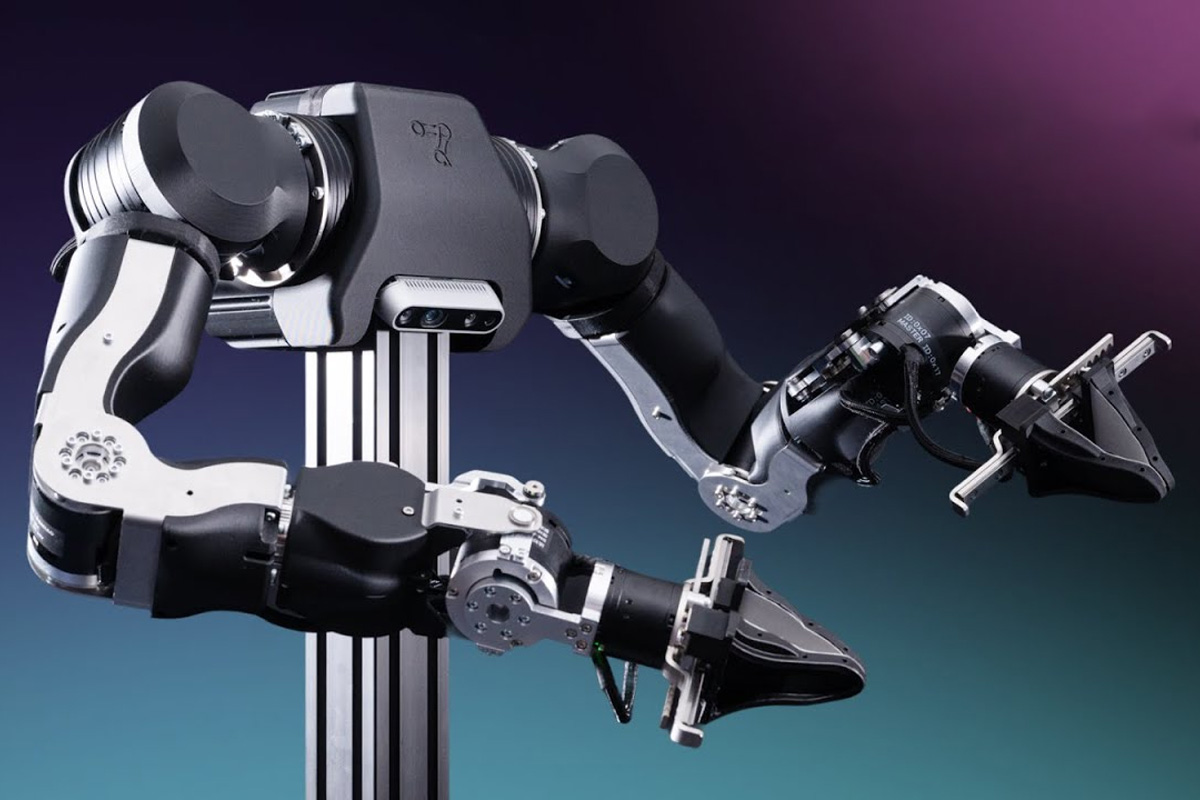
Манипулятор рассчитан на номинальную полезную нагрузку 4,1 кг и пиковую 6 кг, поддерживает управление CAN-FD с частотой 1 кГц и оснащён компактным параллельным захватом с камерой, встроенной в захват, и сменными пальцами. Поддерживает двустороннее телеуправление с силовой обратной связью, компенсацию силы тяжести и податливое взаимодействие; его конструкция выполнена из алюминия и нержавеющей стали, а основание — рама MISUMI. Экосистема также включает OpenArm Cell для стандартизированной оценки и OpenArm KER — реплику без двигателей для телеуправления и сбора данных. С открытым исходным кодом доступны CAD, BOM, прошивка, ПО управления, ROS 2, MuJoCo, Isaac Lab и инструменты для работы с наборами данных, поддерживающие такие приложения, как имитационное обучение, обучение с подкреплением, перенос из симуляции в реальность и роботизированная манипуляция.
Читать далее «OpenArm 2.0 – роботизированная рука с открытым исходным кодом и 7 степенями свободы, суставами QDD, двусторонней силовой обратной связью и камерой в кисти»